


#为什么需要行人跟随功能?
一些人机混合工作的场景中,需要可以自动跟随人前进的 AGV,在人停下挑选产品时,AGV 也可自动停住接货,便捷搬运、快速取放货,解放人力!
#仙工智能行人跟随方式
通过两种方式实现行人跟随:使用反光贴和不使用反光贴。
使用反光贴:
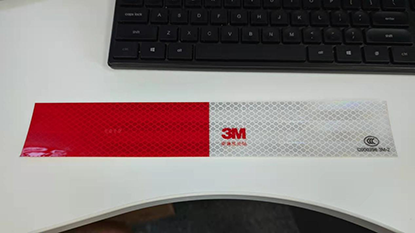
反光贴是一种常用的反射强度高的材料,常用的 3M 反光贴如下图所示:
在使用的时候,只需要在激光雷达同水平高度的行人身上贴上一块反光贴,并在我司Roboshop Pro 软件上进行相应的配置即可。配置如下:
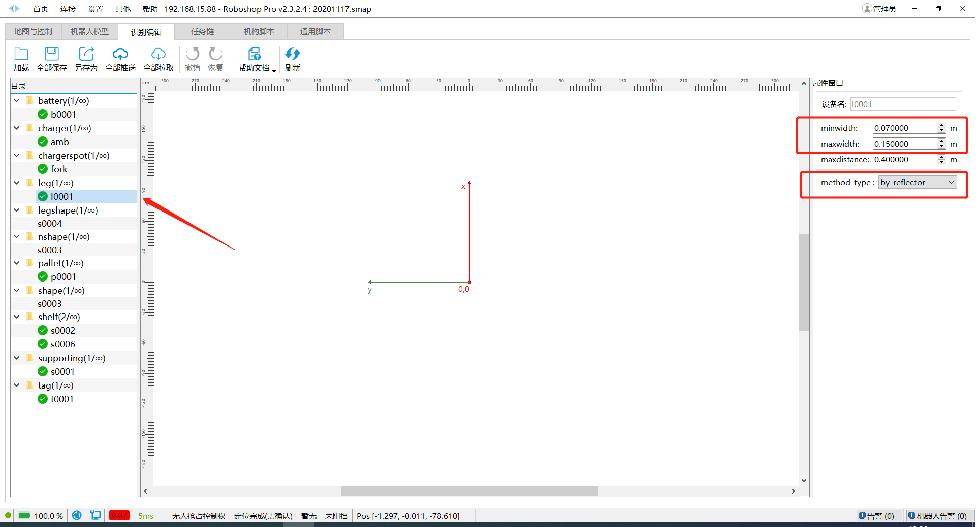
首先在识别编辑中找到 leg 目录下的 l0001 文件,见上图红色箭头指向的部分;接着在上图右侧的 method_type 选择为 by_reflector,并配置 minwidth 和 maxwidth 两个参数,这两个参数为设置反光贴的最小和最大宽度,只有识别到这个范围内的反光贴才进行跟踪;在设置完之后需要点击全部推送才会将参数同步到 AGV 的控制盒中。
不使用反光贴:
不贴反光贴同样可以实现行人跟随,只需在我司的 Roboshop Pro 软件上进行相应的配置即可,配置如下:
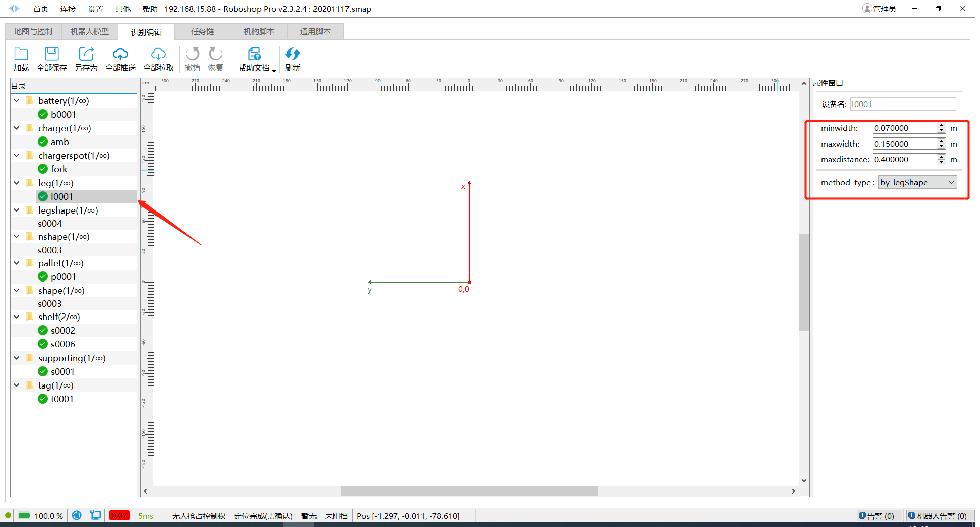
首先在识别编辑中找到 leg 目录下的 l0001 文件,见上图红色箭头指向的部分;接着在上图右侧的 method_type 选择为 by_legShape ,并配置 minwidth、maxwidth、maxdistance,这三个参数分别为识别人腿的最小宽度、最大宽度以及两腿的距离。在设置完之后需要点击全部推送才会将参数同步到 AGV 的控制盒中。
识别范围配置:
在使用跟随的时候需要限制激光的识别检测范围,配置如下:
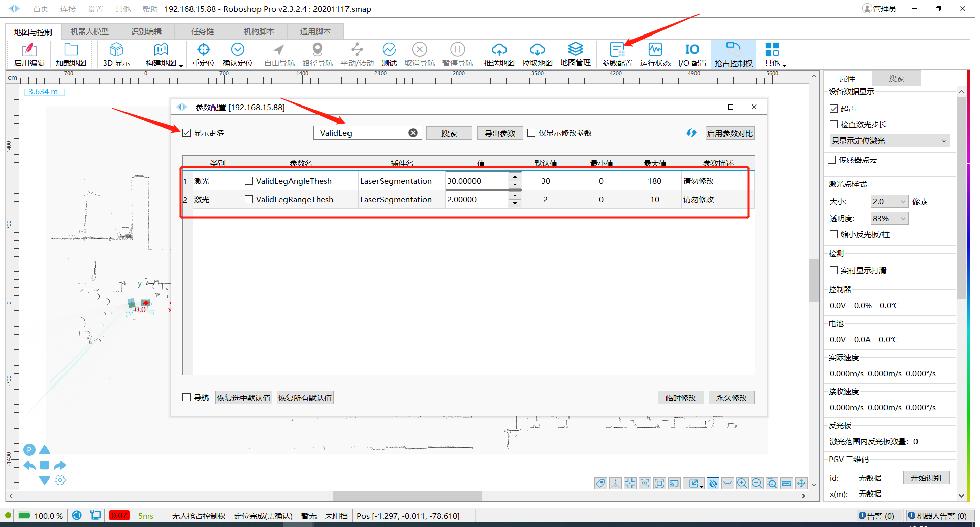
ValidLegAngleThesh:识别距离阈值,在车体坐标系下最远的识别阈值;
ValidLegRangeThesh:识别角度阈值,在车体坐标系下最大的识别角度(该参数只在by_legShape模式下有效)。
注:车体坐标系为右手坐标系,即正前方为 X 正方向,正左方为 Y 正方向。
其他说明:
开启跟随模式只需在 Roboshop Pro 上面点击“开启跟随”按钮即可实现跟随模式,如下图:
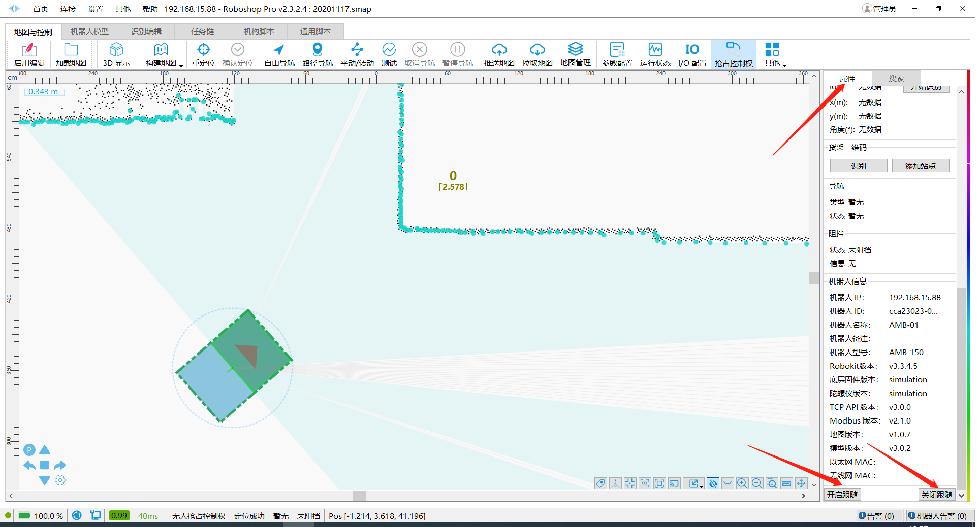
关闭跟随模式同样需要点击“关闭跟随”按钮。
当环境比较复杂,如行人比较多或者类人腿物体比较多的环境,需要采用 by_reflector 模式,可以有限避免干扰。
(来源:仙工智能供稿)




 京公网安备 11011202001138号

