


人机协同作业
在同一个协同空间内,机器人和操作人员是允许同时在空间内进行移动的。但为了保障操作人员的安全,需要通过安全技术检测人员和机器人之间的距离。
根据人员和机器人之间的距离,系统通过控制机器人的速度产生相应变化,最终在碰撞产生之前停止机器人。当操作员离开时,机器人系统可以根据需要手动或自动恢复原有运动路径,同时保持最小的距离间隔。
这样的速度与分离监控在ISO/TS 15066中被认为是4种人机协作的安全应用之一。
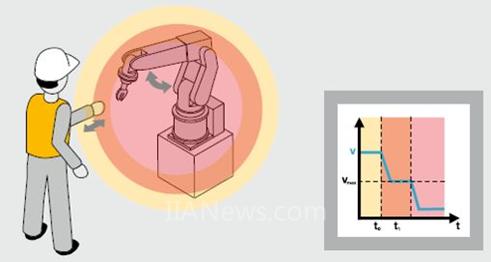
速度与分离监控示意图
速度与分离监控实例
为了形象地展示速度与分离的监控,皮尔磁搭建了一套基于SafetyEye的监控系统来展示这种类型的应用。
在这个应用里,展示了以下场景和流程:
操作员进入协作区域 ,安全系统立刻检测到操作员进入,此时机器人开始减速,最终机器人最终停止。
完成操作后,操作员触发了一个按钮,使用手动方式进行复位。
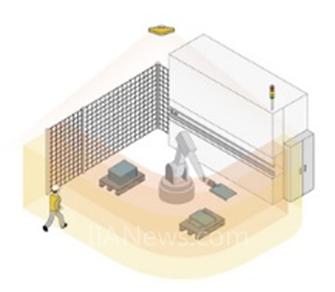
一般来说,只要安全功能无法被屏蔽,可以无需按下按钮 ,利用自动的方式进行系统复位。
安全间隔距离
由于这种应用允许在同一个协同空间内,机器人和操作人员同时在空间内进行移动,因此机器人与操作员两者的移动速度及对应的最小保护间隔距离应当经由系统进行限定。
参考ISO 13855中关于与人体接近速度相关的安全装置定位,最小距离的计算公式为:
S = (K ×T )+ C
其中:
S = 最小距离(mm)
K = 由人体接近速度得出的参数 (mm/s)
T = 总的系统停止性能 (s)
C = 闯入距离 (mm)
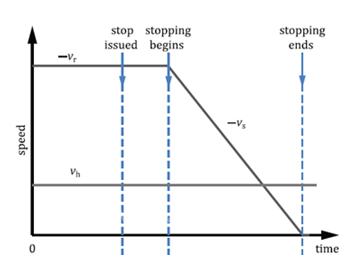
人机速度曲线
在人机协作的应用中,允许人机同时处于同一空间,因此安全间隔距离需要额外考虑机器人与人员间的相对速度。
在上面的人机速度曲线图中,系统在发出停机指令到机器人接收指令之间具有一段响应延迟;同时机器人开始减速到停机同样也具有相当的时间间隔。因此包含机器人系统响应时间及停止距离 (sr, ss) 以及操作员与机器人系统的位置不确定性 (zd, zr)都应当经过评估。
2018年皮尔磁全新开发的基于ISO/TS 15066的人机协作及其安全应用课程现正在火热报名中!
通过本课程的学习,参加者将学习和理解人与机器人协作应用的基本知识,包括相关标准以及不同的协作方法。特别是针对协作型机器人如何进行风险减少及验证。




 京公网安备 11011202001138号

